公司新闻
工业机器人变位机介绍
工业机器人变位机介绍
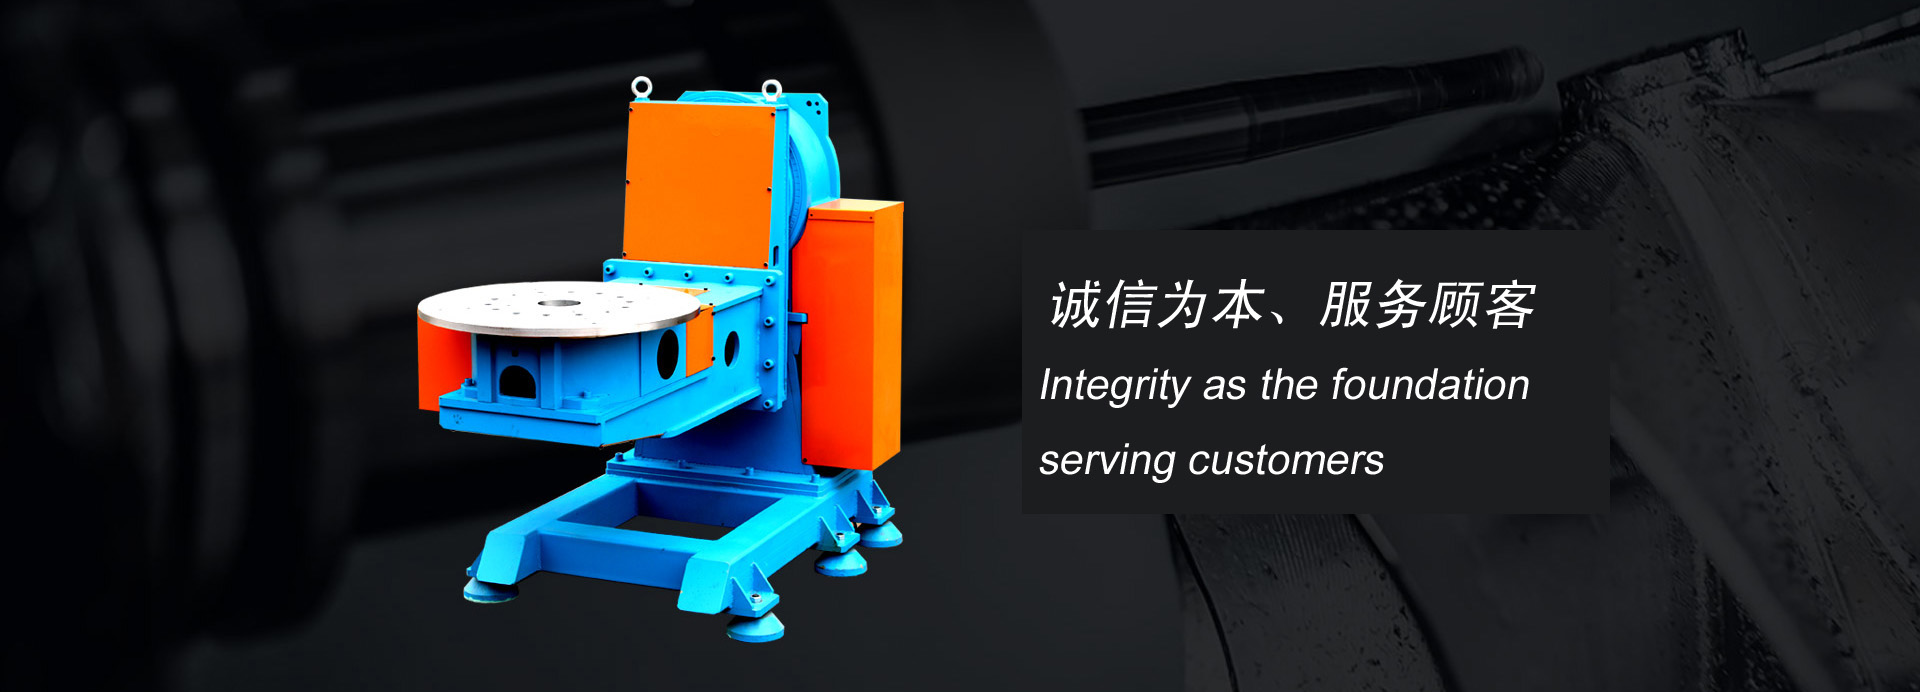
工业机器人变位机(Positioner)是一种用于配合工业机器人完成复杂作业的辅助设备,其核心功能是通过旋转、翻转或倾斜工件,使机器人始终在最佳姿态下进行操作,从而提升加工质量、效率和可达性。变位机广泛应用于焊接、喷涂、打磨、装配等自动化场景。
一、变位机的基本类型
根据自由度和结构形式,常见变位机可分为以下几类:
1. 单轴变位机(单回转式)
结构:一个旋转轴,通常为水平或垂直布置。
功能:实现工件360°连续旋转。
应用:适用于环形焊缝、圆筒类工件的焊接或喷涂。
示例:焊接汽车排气管、管道法兰。
2. 双轴变位机(L型或头尾架式)
结构:两个相互垂直的旋转轴(通常为倾翻轴 + 回转轴)。
功能:可将工件调整至任意空间角度,实现“船形焊”等理想焊接位置。
应用:复杂结构件(如工程机械臂、钢结构框架)的多角度焊接。
优势:大幅提升机器人可达性和焊缝成形质量。
3. 三轴及以上变位机
结构:在双轴基础上增加平移轴或升降轴。
功能:实现空间六自由度中的部分组合运动。
应用:高精度装配、大型工件多面加工。
特点:常与机器人协同控制,需集成到统一控制系统中。
4. 头尾架式变位机(Head-Stock & Tail-Stock)
结构:两端支撑,中间夹持长轴类工件。
功能:同步旋转,保持工件同轴。
应用:长轴、辊筒、传动轴等细长工件的焊接或喷涂。
5. 伺服变位机 vs 普通变位机
伺服变位机:采用伺服电机驱动,可与机器人联动插补,实现精确轨迹协同(如弧焊中的“机器人+变位机”8轴联动)。
普通变位机:仅用于定位,到位后锁止,不参与动态协同。
二、核心组成部分
驱动系统
伺服电机/减速机(高精度场合)或液压/气动马达(重载低速)。
工作台/夹具接口
标准T型槽、定位销孔或定制夹具安装面。
回转/倾翻机构
高刚性轴承、精密蜗轮蜗杆或RV减速器。
制动与锁紧装置
确保工件在非运动状态下稳定。
电气与通信接口
支持与机器人控制器(如FANUC、KUKA、ABB)通过I/O、Profinet、EtherCAT等协议通信。
三、主要作用与优势
作用 说明
优化机器人姿态 避免机器人处于极限关节角,减少奇异点,延长寿命。
提升工艺质量 如焊接中实现“平焊”代替“仰焊”,显著改善焊缝成形。
扩大作业范围 无需移动机器人即可加工工件多个面。
提高节拍效率 减少人工翻转或换装时间,实现全自动循环。
保障一致性 自动定位重复精度高(通常±0.05°以内)。
四、典型应用场景
行业 应用实例
汽车制造 车身部件、底盘、电池托盘的焊接;使用双轴伺服变位机实现多角度焊缝。
工程机械 挖掘机臂架、吊车转台的厚板焊接,需大负载变位机(>3吨)。
轨道交通 转向架、车厢骨架焊接,常配头尾架式变位机。
压力容器 筒体环缝/纵缝自动焊,采用单轴回转变位机。
3C电子 小型精密变位台用于打磨、点胶,强调高响应与洁净设计。
五、选型关键参数
额定负载:从几公斤到数十吨不等,需考虑工件+夹具总重。
重复定位精度:伺服型通常≤±0.02°,普通型≤±0.1°。
最大扭矩/倾覆力矩:影响稳定性,尤其在偏心负载时。
防护等级:焊接环境需IP54以上,防飞溅、防尘。
协同控制能力:是否支持与机器人控制器联动(如KUKA KRC5、FANUC R-30iB)。
六、发展趋势(截至2025年)
高集成化:变位机与机器人共用控制器,实现“一体化编程”。
智能化:集成力传感器、视觉引导,实现自适应变位。
轻量化与模块化:便于快速换型,适应柔性制造。
绿色节能:采用再生制动能量回馈技术,降低能耗。
 ∷